2026
MANUFACTURING · FPC2026.05

FPC AIビジョン検査 · 部品追跡システム

サムギ(SAMKEE)株式会社 · CM Insight株式会社との協業

FPC検査ラインにスマートフォン検査機とBLEコンベヤを組み合わせ、不良判定と部品コードの読み取り・履歴保存を一度に処理します。

主な内容
  • スマートフォンNPUによるリアルタイムYOLO26検出 — モデルごとの部品状態判定
  • QR · Data Matrixの読み取りでFPCコードを認識し、サーバーへアップロード
  • ESP32 BLEでコンベヤを減速 · 停止、検査位置を自動で位置合わせ
  • 社内NASに原本を保存 + クラウド検索Web、電極顕微鏡検査の補助
ONNX · QNNYOLO26ML KitESP32 BLENASBlazor
特許出願
10-2026-0081586
MANUFACTURING · FPC

FPC AIビジョン検査 · 部品追跡システム

SYSTEM システム構成

FPC AIコンベヤシステム構成図 — スマートフォン、コンベヤ、ESP32モータードライバー
スマートフォン検査機 · コンベヤ · ESP32 BLEモーター制御
AcuVisアプリ — 検出 → コード読取 → サーバーアップロード

FLOW 検査フロー

  1. 01
    投入 · 減速コンベヤ · BLE制御
  2. 02
    AI検出YOLO26 · NPU
  3. 03
    コード読取QR · Data Matrix
  4. 04
    履歴保存 · 検索NASに原本 · クラウドWeb

DATA データ構造

  • 重い原本は社内NASにのみ保存し、サムネイルとメタデータだけをクラウドにアップロードします — 検索は高速に、原本はクリックしたときだけ。
  • インターネットが切断されると、NASがキューに蓄積し、復旧後に再送します。
  • FPCコード · 検査日時 · 結果で検索でき、結果画像は一括でダウンロードできます。
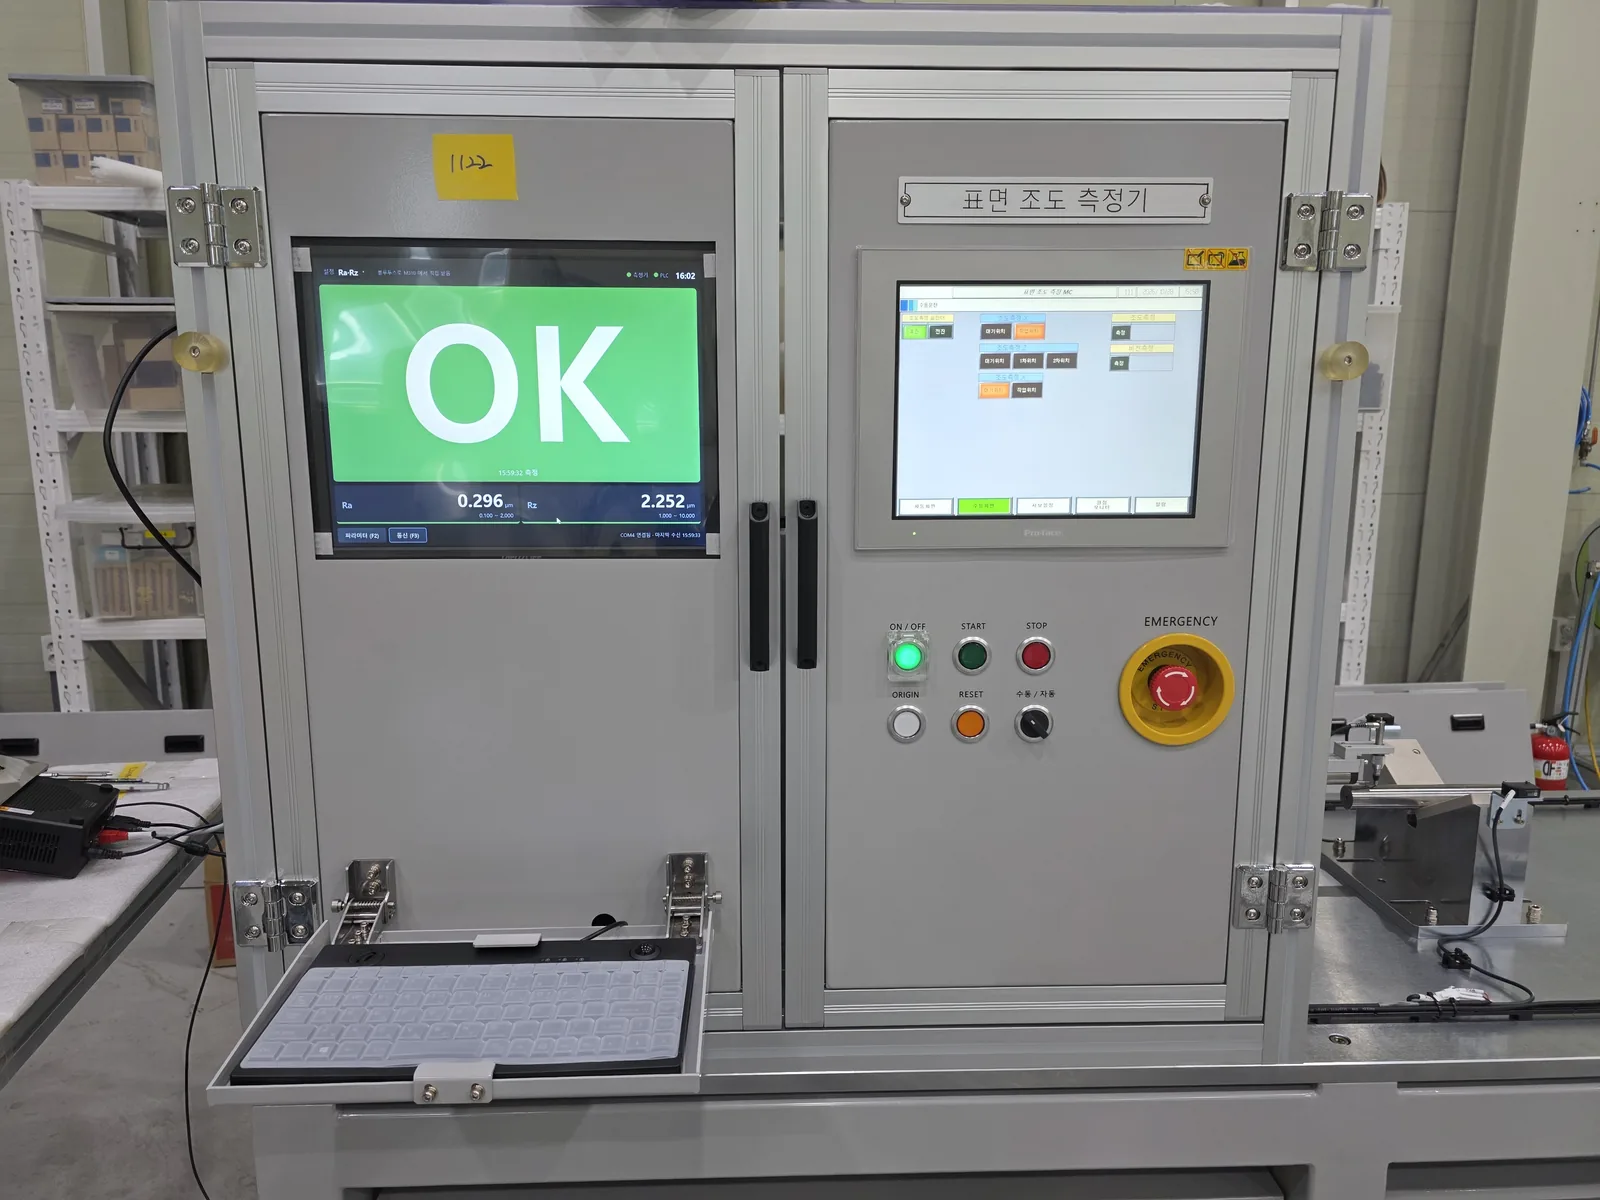
表面粗さ測定装置のOK判定画面、測定器・判定・PLC接続のまとめ、装置内のMarSurf M310、判定ソフトの4画面 (1/4)
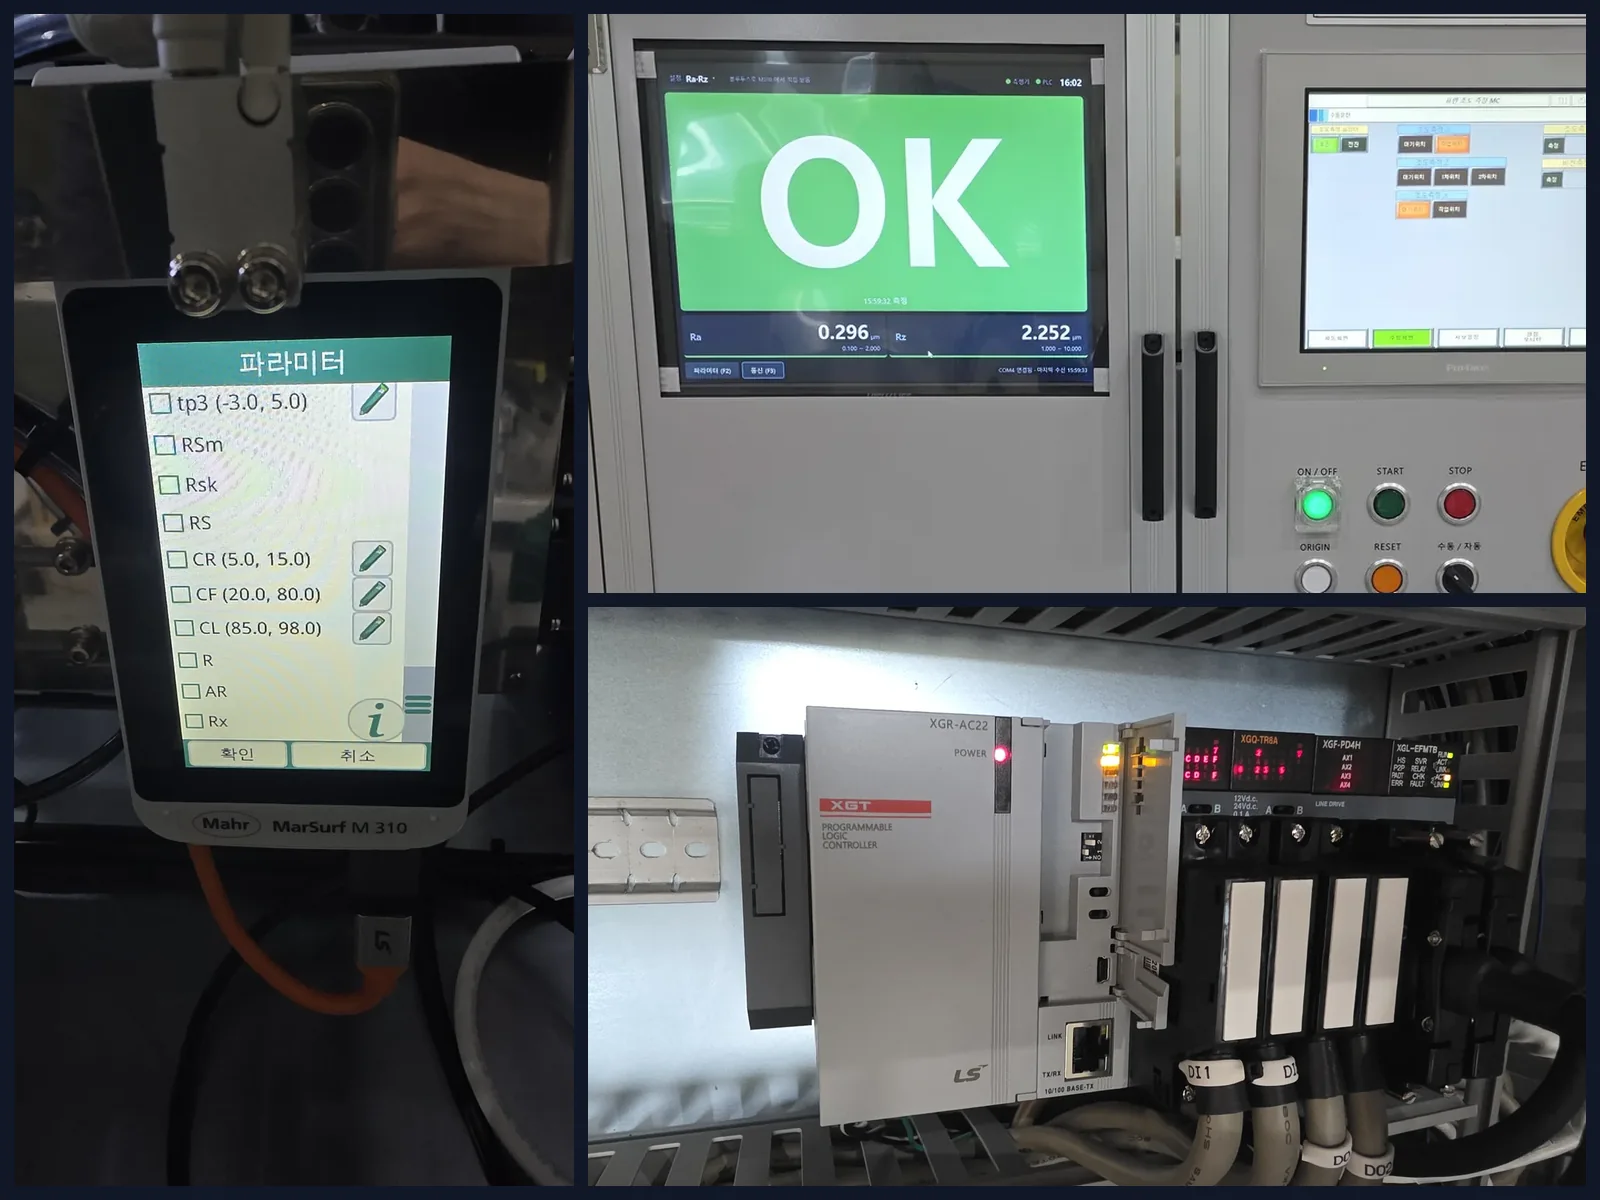
表面粗さ測定装置のOK判定画面、測定器・判定・PLC接続のまとめ、装置内のMarSurf M310、判定ソフトの4画面 (2/4)
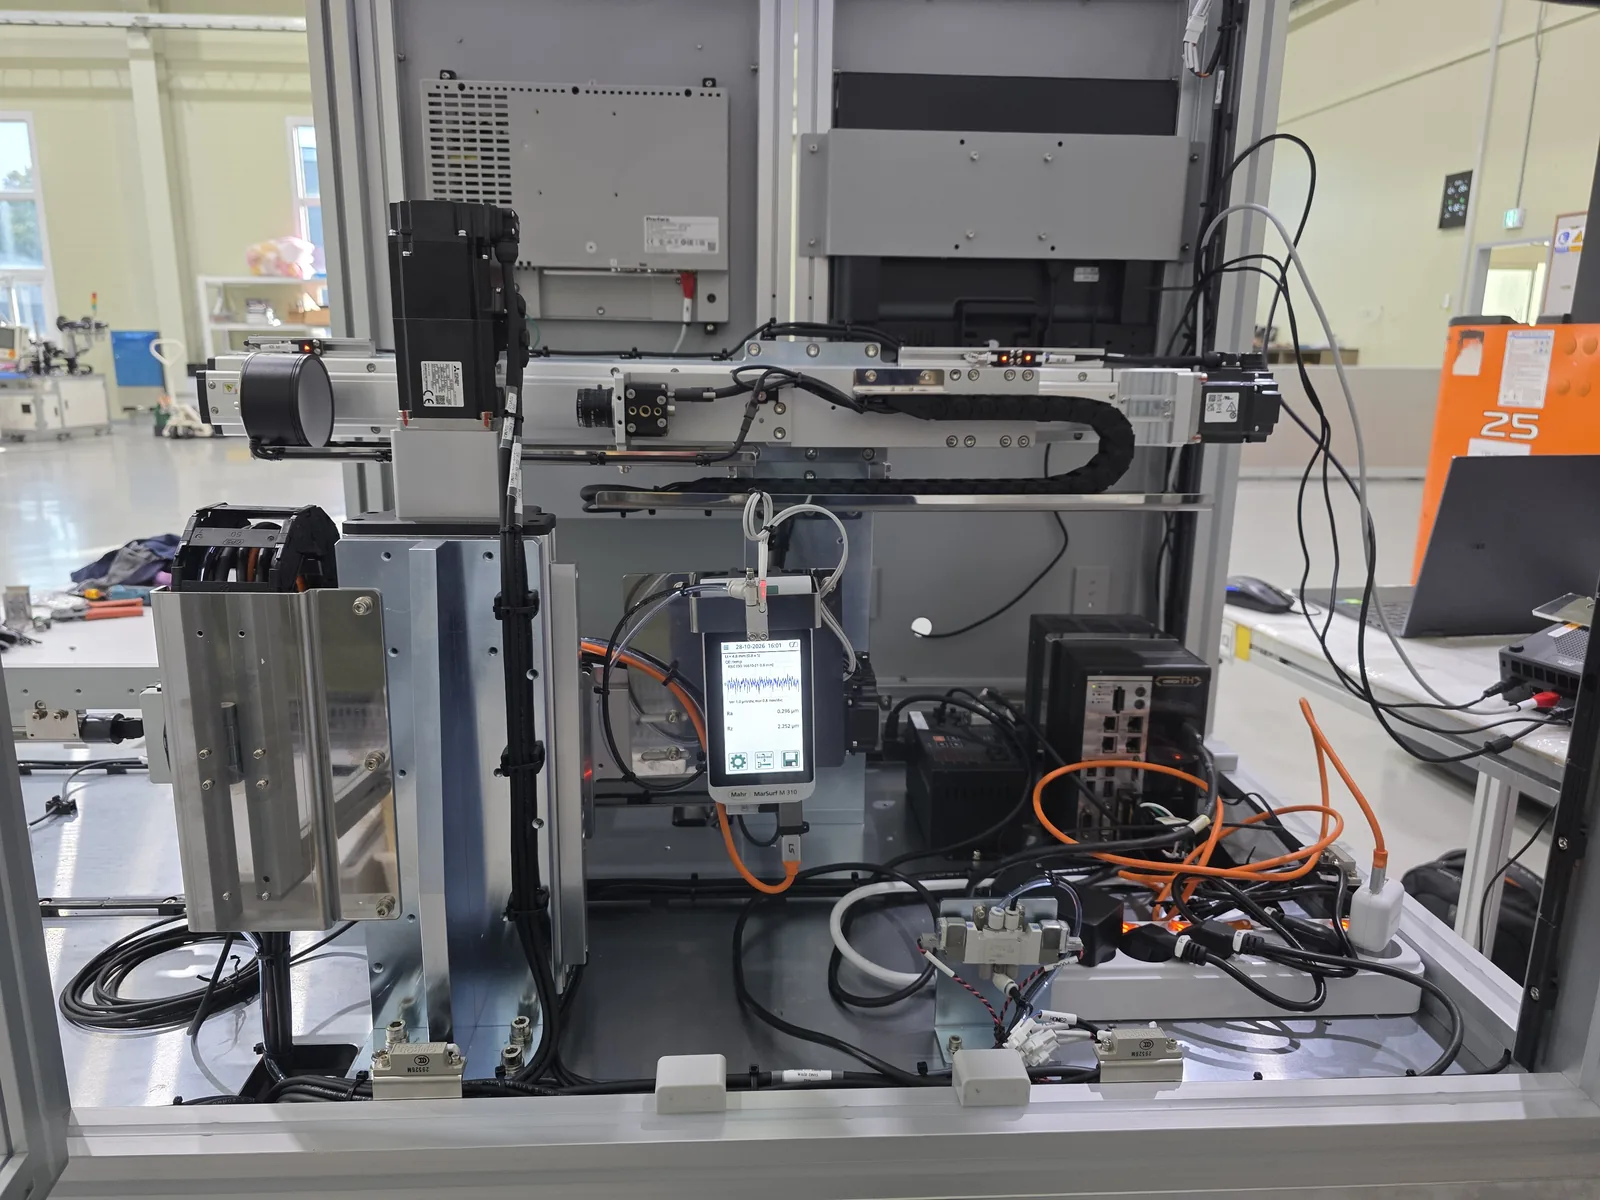
表面粗さ測定装置のOK判定画面、測定器・判定・PLC接続のまとめ、装置内のMarSurf M310、判定ソフトの4画面 (3/4)
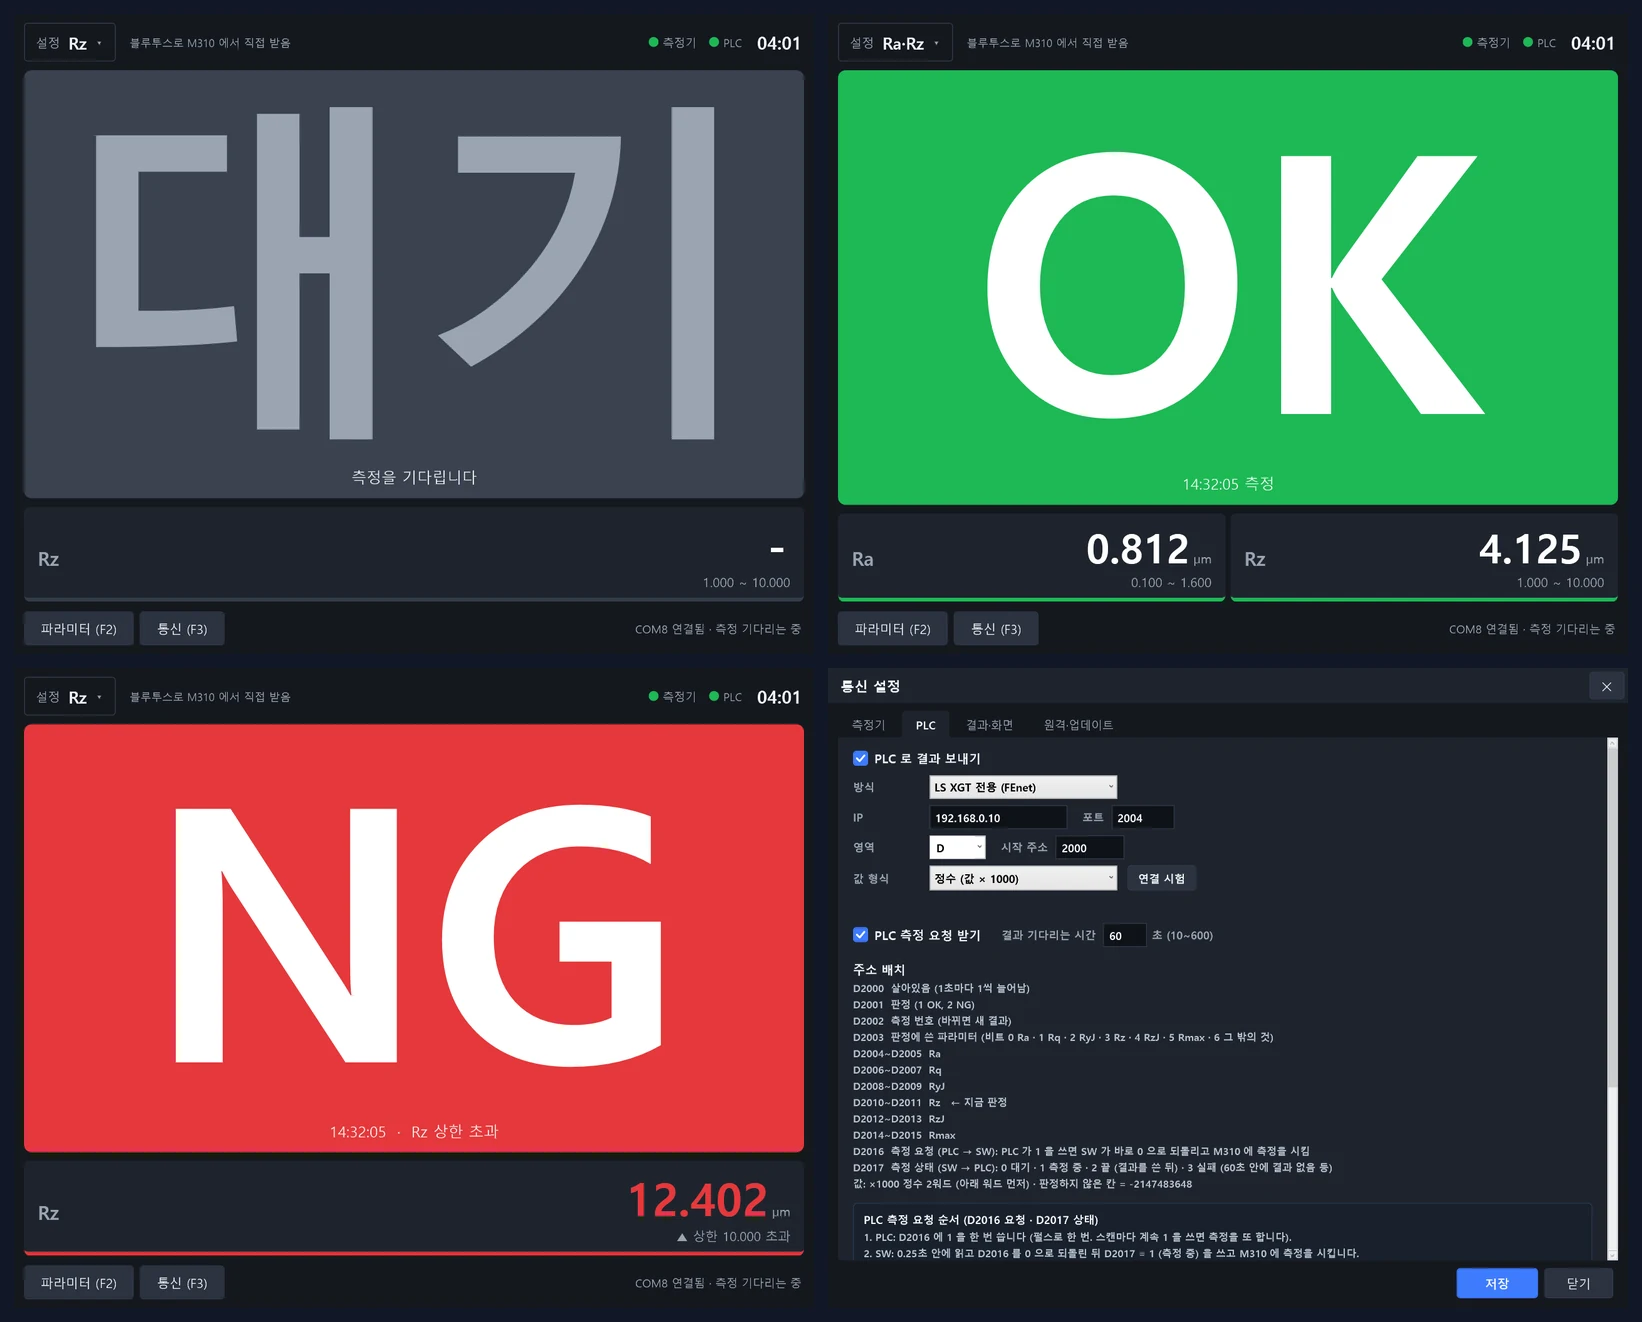
表面粗さ測定装置のOK判定画面、測定器・判定・PLC接続のまとめ、装置内のMarSurf M310、判定ソフトの4画面 (4/4)
MANUFACTURING · METROLOGY2026.10運用中

MarSurf M310 粗さ判定・PLC連携ソフトウェア

㈱semi&sol・DIT協業

Mahr MarSurf M310測定器の表面粗さ値をBluetoothで受け取り、公差でOK/NGを判定して装置モニターに表示し、PLCへ送って生産ラインと連携します。

主な内容
  • MarSurf M310からBluetoothで直接受信 — Ra・Rzなど21パラメーター、MarCom不要
  • パラメーターごとの上限・下限公差判定 — 画面いっぱいにOK/NG、値なし・範囲外はNG
  • LS XGT FEnet・Modbus TCPで判定・測定値をPLCへ送信、PLCからの測定要求にも対応
  • 日付別CSV記録・リモートサポート・サーバー自動更新
MarSurf M310Bluetooth SPPLS XGT FEnetModbus TCPWPF · .NET 10
MANUFACTURING · METROLOGY

MarSurf M310 粗さ判定・PLC連携ソフトウェア

CONNECTION 連携構成

  1. 01
    測定Mahr MarSurf M310
    Ra・Rzなど21パラメーター
  2. 02
    受信・判定Bluetooth SPP → 装置PC
    公差OK/NG・CSV記録
  3. 03
    PLC送信LS XGT
    FEnet 2004 · Modbus TCP
  4. 04
    ライン連携設備HMI・生産ライン
    D2000 ~ D2017
  • 装置の軸に取り付けたM310が測定を終えると、Ra・Rz値をBluetoothで送ります。ソフトがペアリング済みのCOMポートを見つけて直接受け取るため、MahrのPCプログラム(MarCom)は不要です。MarComを使い続ける現場では、MarComが残すファイルを読み取ります。
  • パラメーターごとに下限・上限を設け、一つでも外れるか値がなければNGと判定します — 不確かなときはOKを出しません。公差セットを複数持ち、画面で切り替えて使います。
  • 判定・測定番号・粗さ値・生存信号をPLCのD領域に一度に書き込み、PLCが半分だけ変わった結果を読まないようにします。PLCからの測定要求にも対応します。
  • リモートサポートは現場が許可している間だけ接続し、更新はサーバーから受け取り、新しいバージョンが起動しなければ前のバージョンに戻します。

SCREENS 設定画面

パラメーター・公差設定画面 — Rz下限1.000・上限10.000 µm
パラメーター・公差設定
通信設定画面 — LS XGT FEnet、D2000からのアドレス配置
PLC通信設定 — LS XGT FEnet・アドレス配置
SMART FARM · WSN2026.05運用中

養鶏場のAIoT環境モニタリング

DIT · CM Insight株式会社との協業

鶏舎の温度・湿度・CO₂・アンモニア・照度センサーとカメラ6台をまとめ、どこからでも確認でき、異常があればすぐに知らせるシステムを構築しました。

主な内容
  • アナログ・アンモニア・無線ロガーセンサー — Modbusで収集、InfluxDBに保存
  • IPカメラ6台 — WebRTC/HLSでリアルタイム視聴 · RAIDで24時間録画
  • 図面ベースの2Dライブマップ · 3Dビュー、センサーグラフ · 映像/CSVのダウンロード
  • しきい値警報 → HK Pushアプリ通知、役割別の外部閲覧権限
ModbusInfluxDBMediaMTXBlazorDocker
特許出願
10-2026-0096389
SMART FARM · WSN

養鶏場のAIoT環境モニタリング

SCREENS モニタリング画面

2Dライブマップ — 鶏舎の図面上のカメラとセンサー値
2Dライブマップ — 図面上のカメラ · センサー位置と現在値
センサーグラフとカメラ映像
センサー推移グラフ · カメラ映像

SENSORS 収集構成

環境CO₂ · 照度 · 温湿度
ガスNH₃ アンモニア
無線ロガー6台
カメラ6台 · 24h
  • ADAMモジュール(4–20mA)とアンモニアセンサー(RS485 → Modbus TCPゲートウェイ)を5秒周期で読み取り、InfluxDBに蓄積します。
  • 区画ごとの無線ロガーが温度・湿度を補い、カメラはRAIDに24時間録画します。
  • 再起動しても自動で復旧するよう、コンテナで運用しています。外部からは役割ごとに閲覧できる画面が異なります。
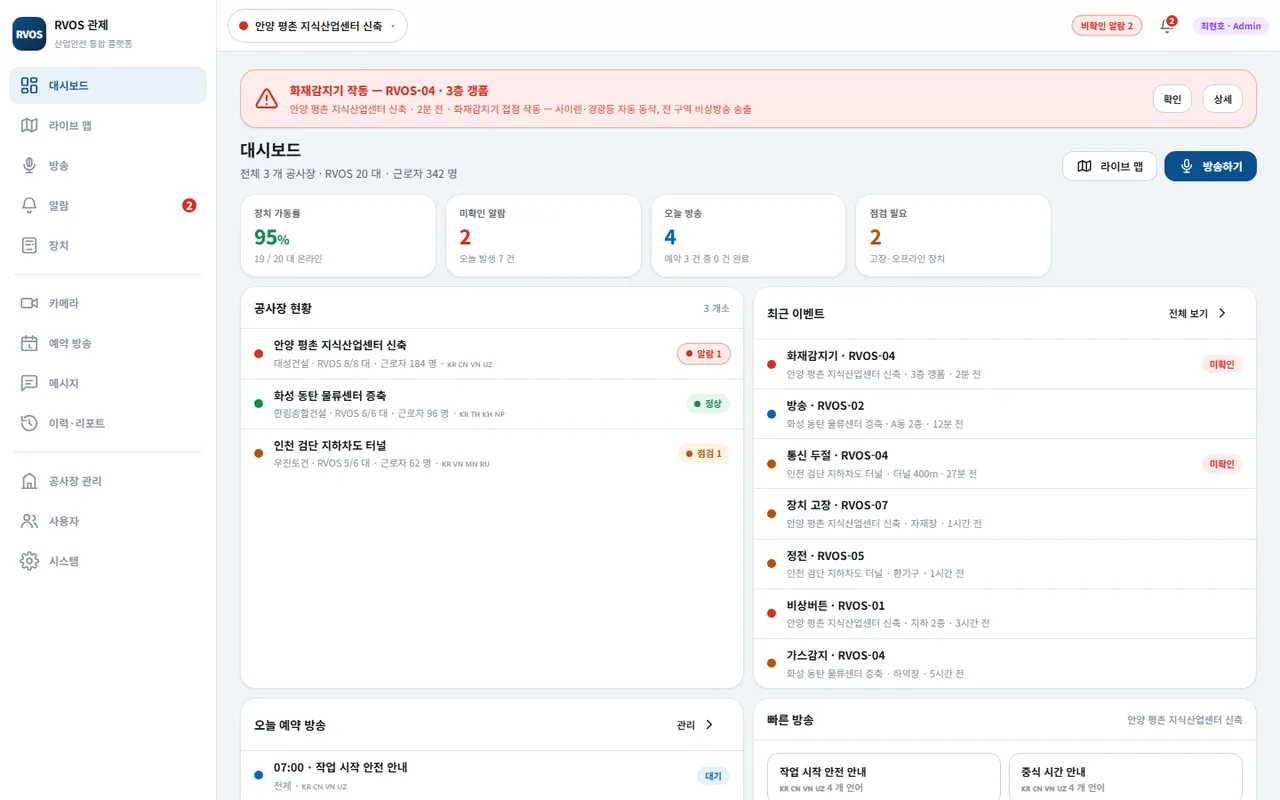
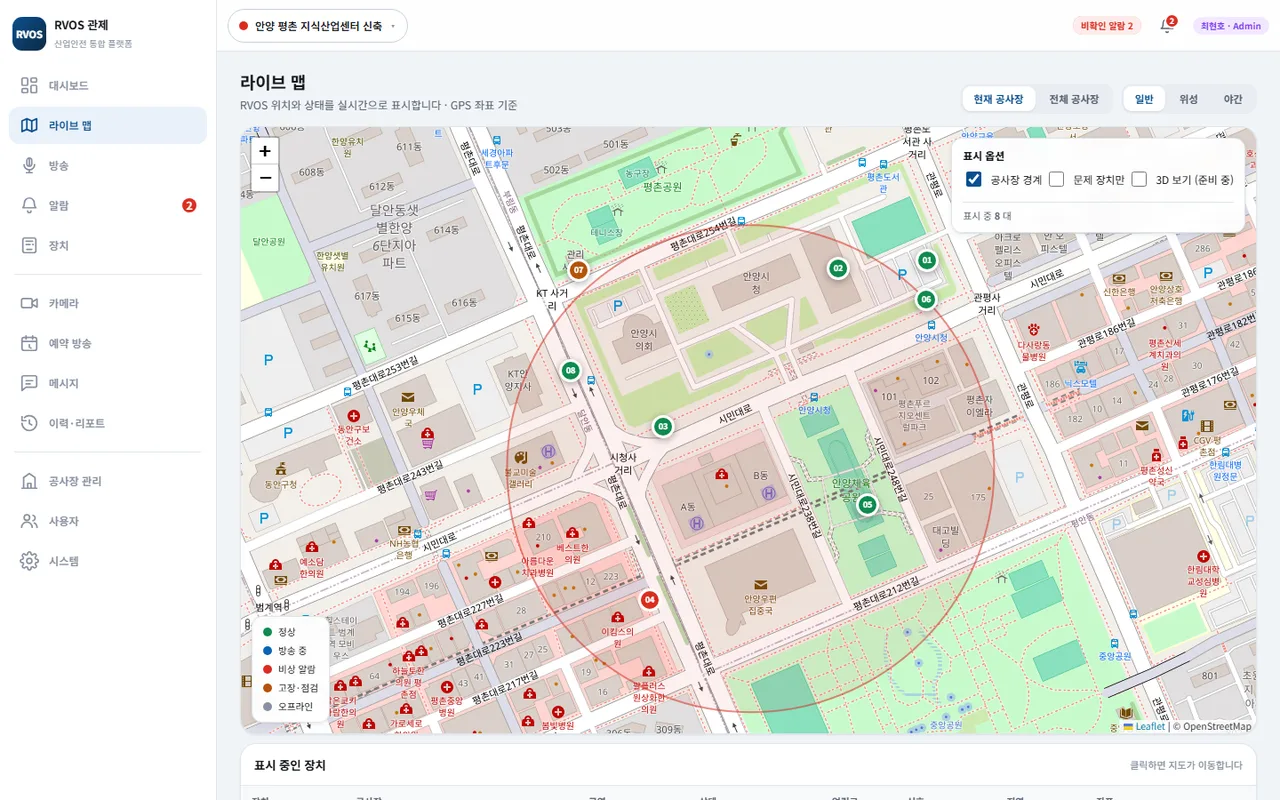
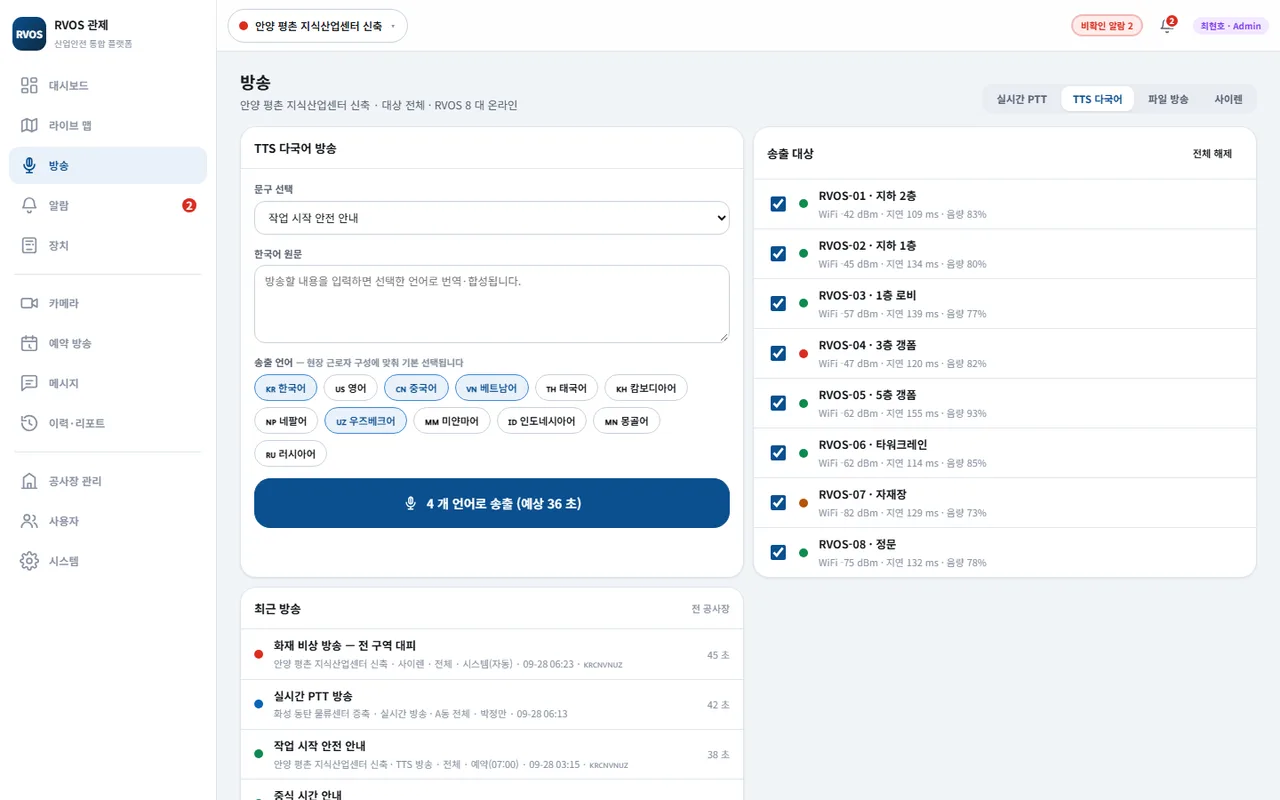
RVOSモニタリング — ダッシュボード、ライブマップ、多言語放送 (1/3)
RVOSモニタリング — ダッシュボード、ライブマップ、多言語放送 (2/3)
RVOSモニタリング — ダッシュボード、ライブマップ、多言語放送 (3/3)
SMART FIELD · SAFETY2026.09 ~進行中

RVOS 5G統合モニタリングプラットフォーム

Geonam株式会社

複数の工事現場に分散した無線放送・警報装置(RVOS)を一つの画面で確認し、放送し、警報を処理するモニタリングプラットフォームを開発しています。

主な内容
  • ダッシュボード · 地図ベースのライブマップ · 装置の状態と出力の制御
  • リアルタイムPTT · 12言語TTS放送 · サイレン · 予約放送
  • カメラのマルチビュー · アラームルール · 点検レポート、4段階の権限
  • Raspberry Pi CM5ベースの装置制御部 · 5G/Wi-Fi切り替え設計
.NET 9 BlazorLeafletMQTTTTSRaspberry Pi CM5
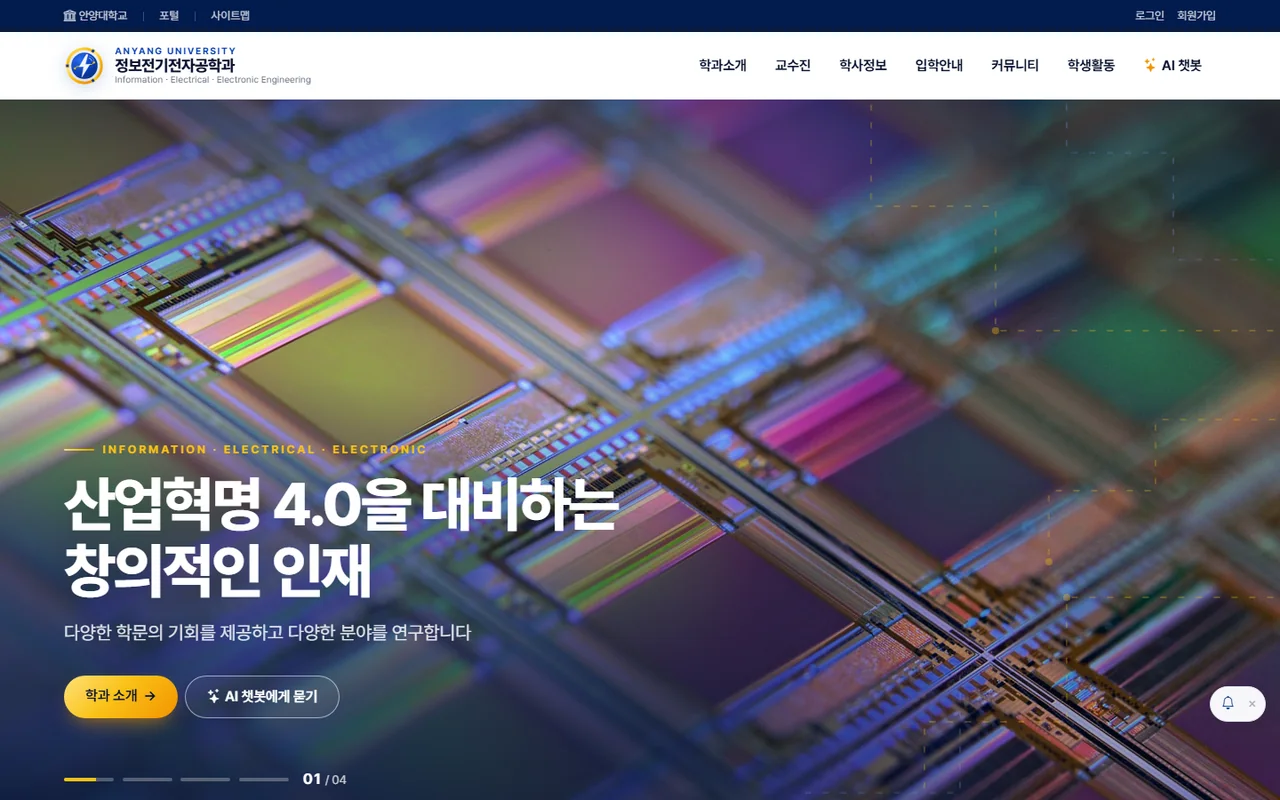
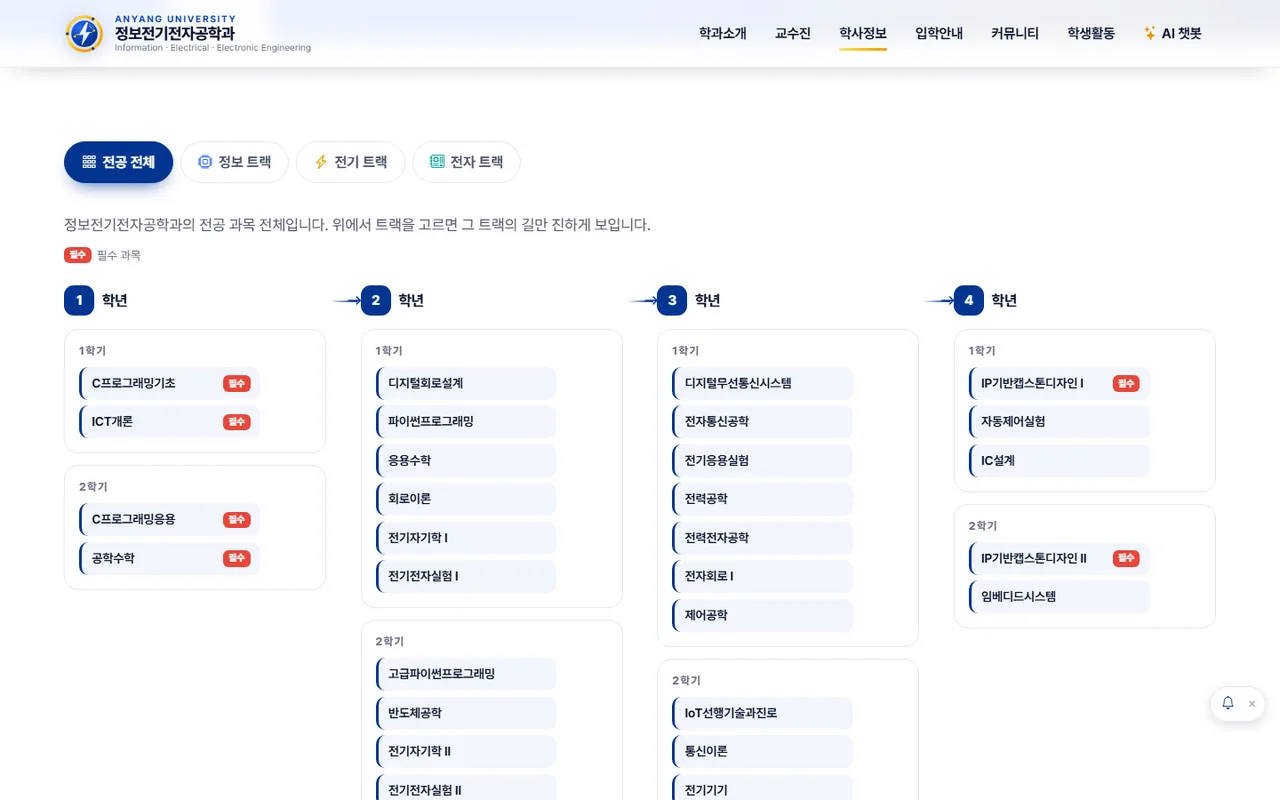
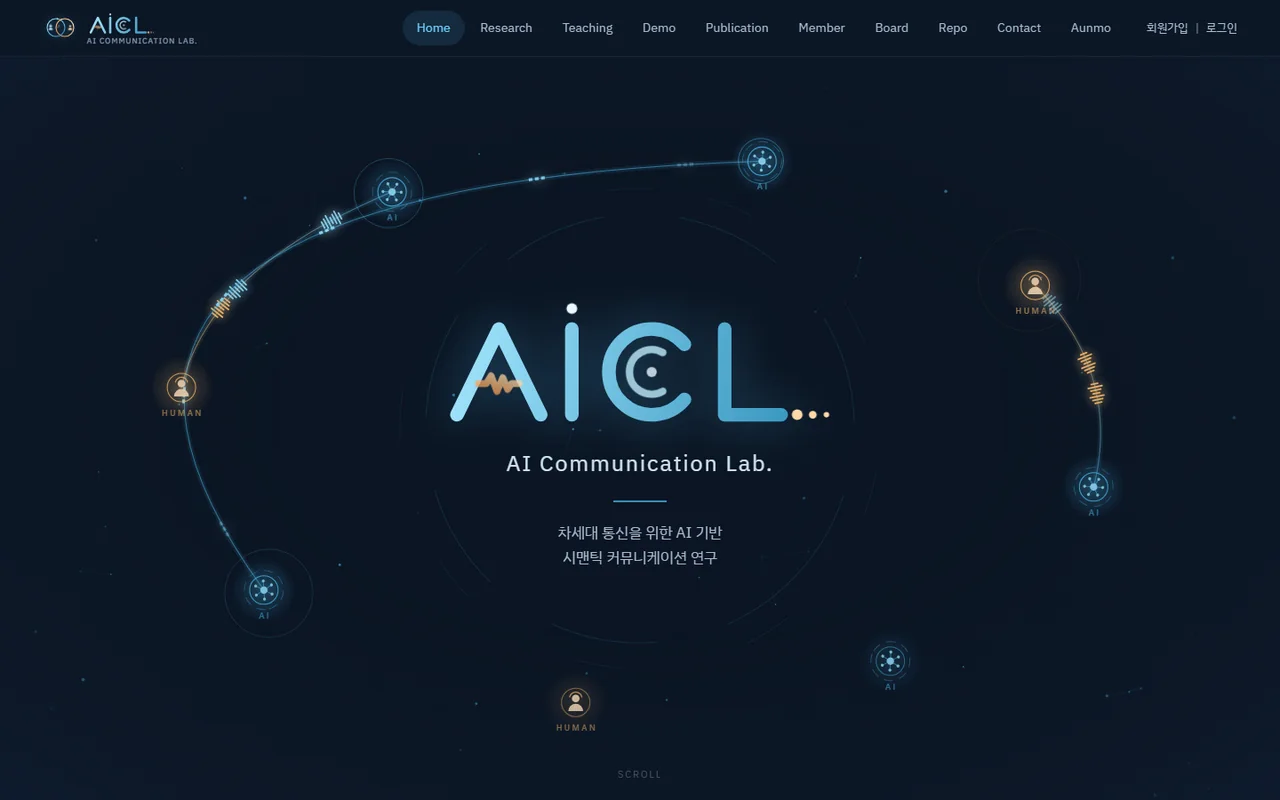
安養大学 — 情報電気電子工学科ホーム、トラックロードマップ、AICL研究室ホーム (1/3)
安養大学 — 情報電気電子工学科ホーム、トラックロードマップ、AICL研究室ホーム (2/3)
安養大学 — 情報電気電子工学科ホーム、トラックロードマップ、AICL研究室ホーム (3/3)
WEB PLATFORM · AI2026.10運用中

安養大学 学科 · 研究室ホームページ

安養大学 情報電気電子工学科 · 人工知能通信研究室

情報電気電子工学科と人工知能通信研究室(AICL)のホームページを、規程AIチャットボットとAI自動修正を備えて大学のサーバーで運用できるように構築しました。

主な内容
  • 学科紹介 · 教員 · 授業科目 · 情報/電気/電子トラックのロードマップ(先修科目の矢印)· 掲示板
  • 学校の規程集239件を毎週自動収集し、根拠とともに回答するAIチャットボット
  • 管理者が言葉で依頼するとAIエージェントが修正する自動修正 · プレビュー · デプロイ
  • トップスライド · ポップアップのお知らせ · 訪問者数 · アプリのインストール(PWA)· プッシュ通知
  • AICL研究室ホームページ — 研究 · 論文DB(Crossref自動照会)· 掲示板
BlazorMariaDBDockerRAGAI AgentPWA
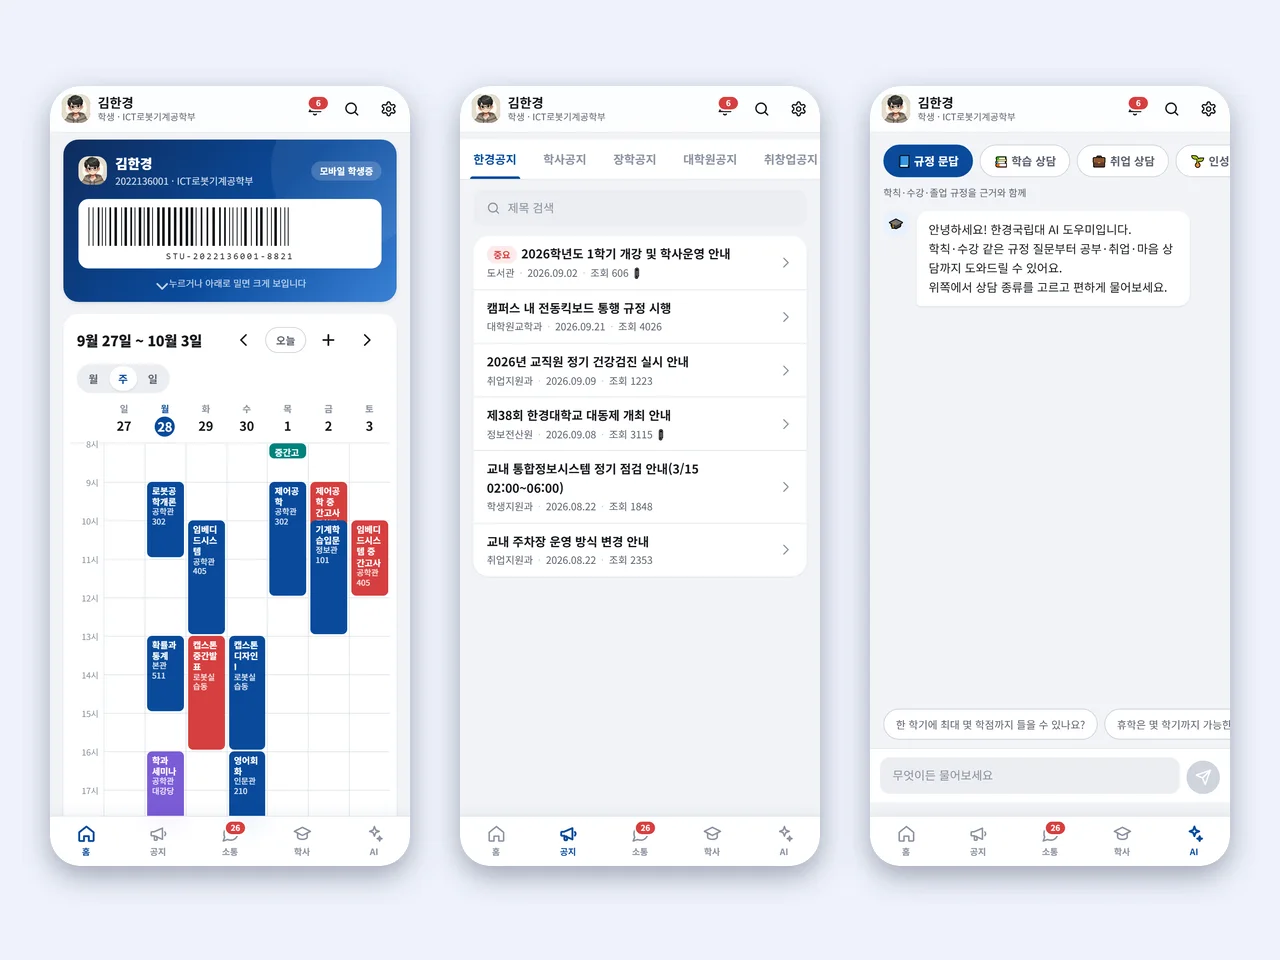
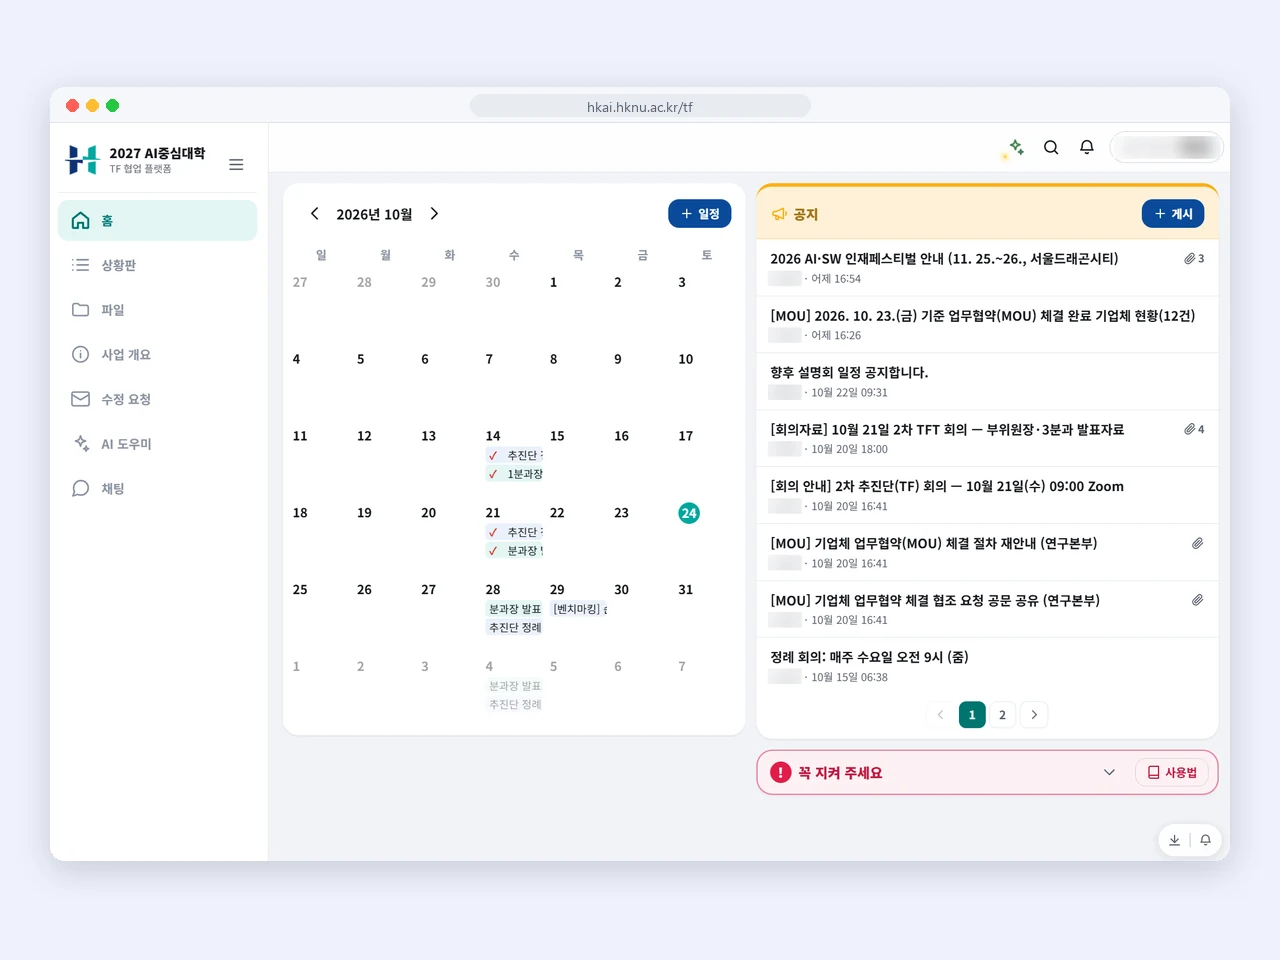
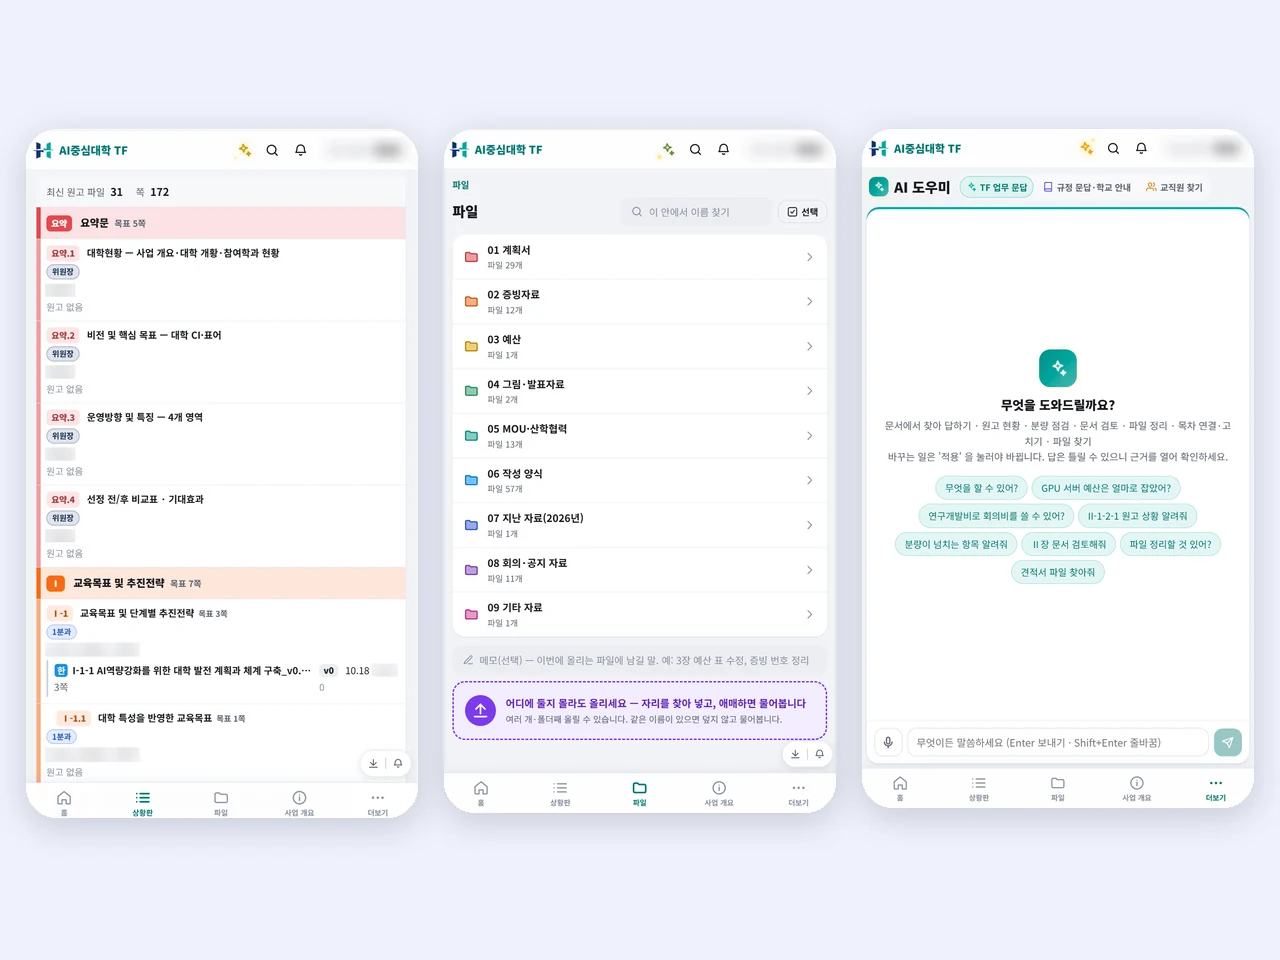
統合ポータルアプリ試作版 — ホーム・お知らせ・AI相談、TF協業プラットフォーム(PC)— 共有カレンダー・お知らせ、TF協業プラットフォーム(スマホ)— 状況ボード・ファイル・AIアシスタント (1/3)
統合ポータルアプリ試作版 — ホーム・お知らせ・AI相談、TF協業プラットフォーム(PC)— 共有カレンダー・お知らせ、TF協業プラットフォーム(スマホ)— 状況ボード・ファイル・AIアシスタント (2/3)
統合ポータルアプリ試作版 — ホーム・お知らせ・AI相談、TF協業プラットフォーム(PC)— 共有カレンダー・お知らせ、TF協業プラットフォーム(スマホ)— 状況ボード・ファイル・AIアシスタント (3/3)
WEB · MOBILE · RESPONSIVE2026.09 ~ 10

韓京国立大学 統合ポータル・AI中心大学TF協業プラットフォーム

韓京国立大学

学生証・時間割・お知らせ・AI相談を一つのアプリにまとめた統合ポータルの試作版と、AI中心大学事業TFが日程・原稿・ファイルを共に管理する協業プラットフォームをレスポンシブWebで構築しました。

主な内容
  • 統合ポータル試作版 — モバイル学生証・時間割・お知らせ・学事・AI相談を一つのアプリに
  • 状況ボード — 事業計画書の目次ごとの担当・原稿・分量がひと目で
  • ファイル — エクスプローラーのようにフォルダーを行き来し、アップロードすると適切な場所に自動で整理
  • AIアシスタント — 文書から探して回答・原稿の状況・分量チェック・文書レビュー・ファイル整理
  • レスポンシブWebアプリ(PWA)— PCは左メニュー、スマホは下部タブで同じ画面を最適表示
BlazorPWAResponsive WebAI Agent
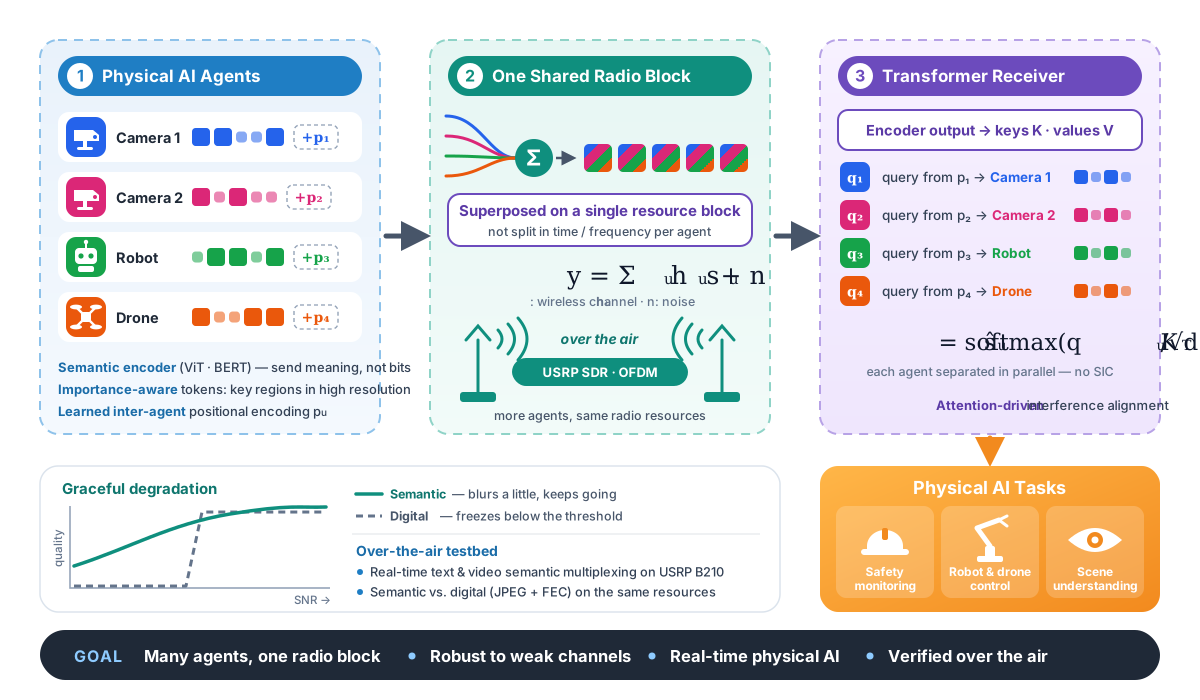
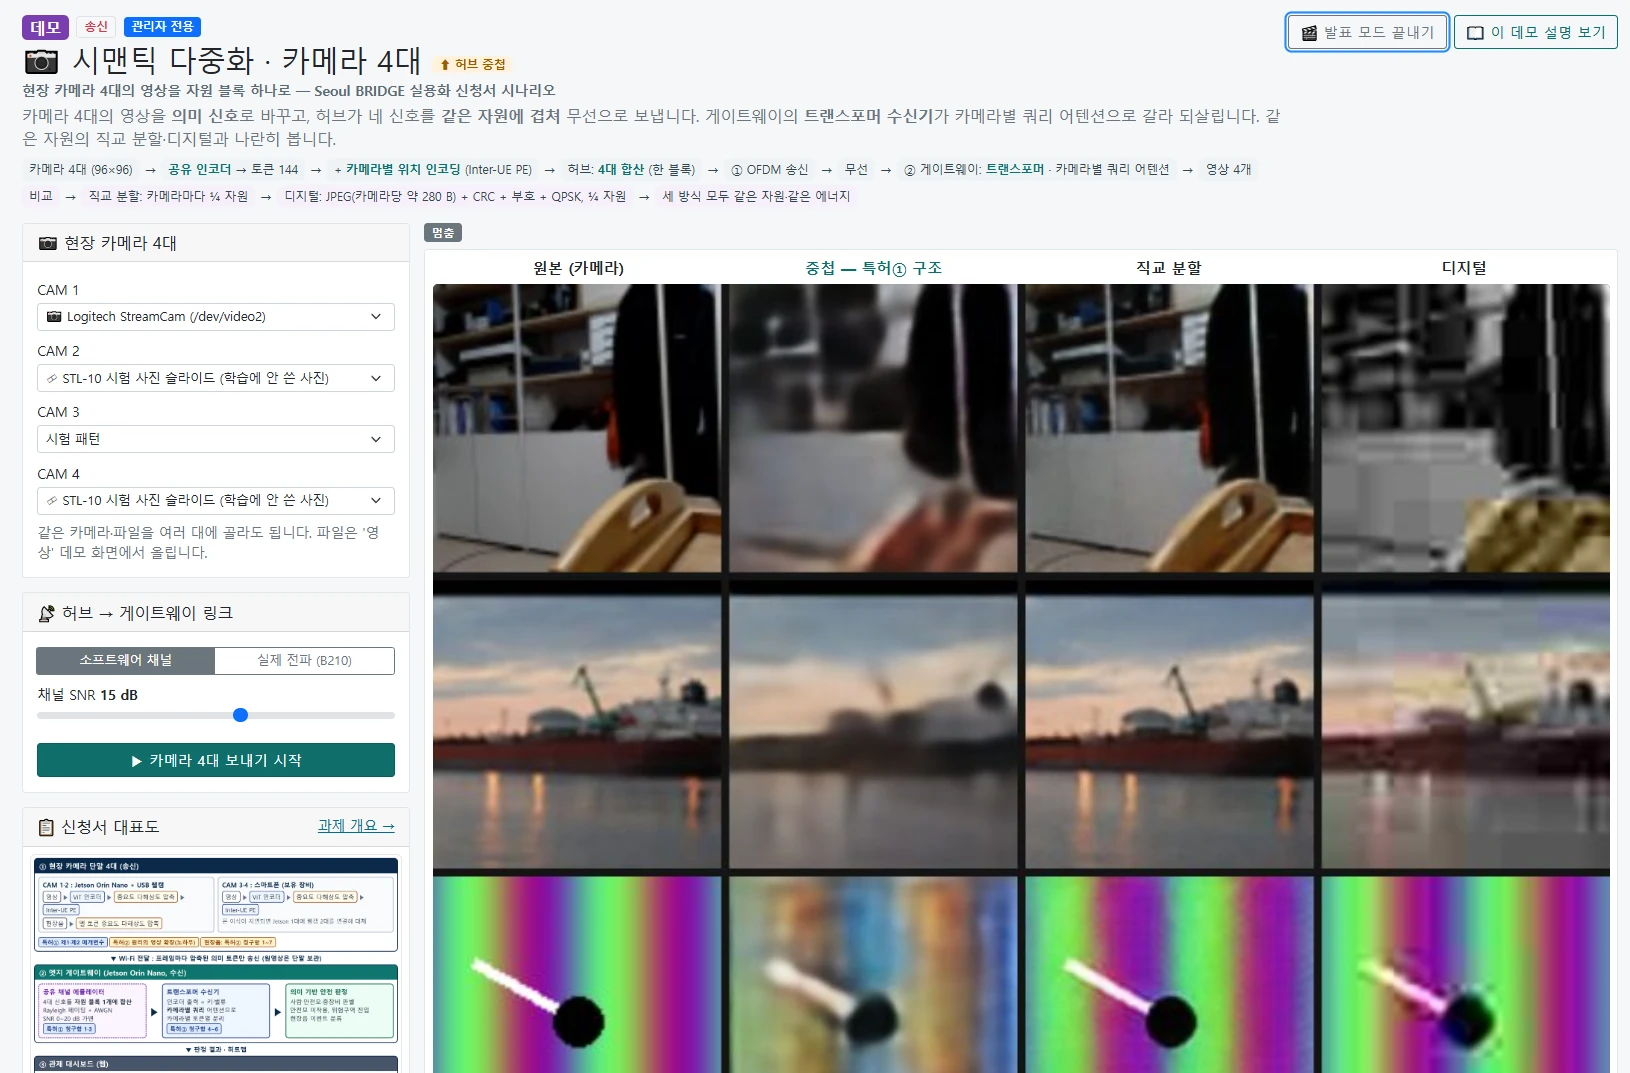
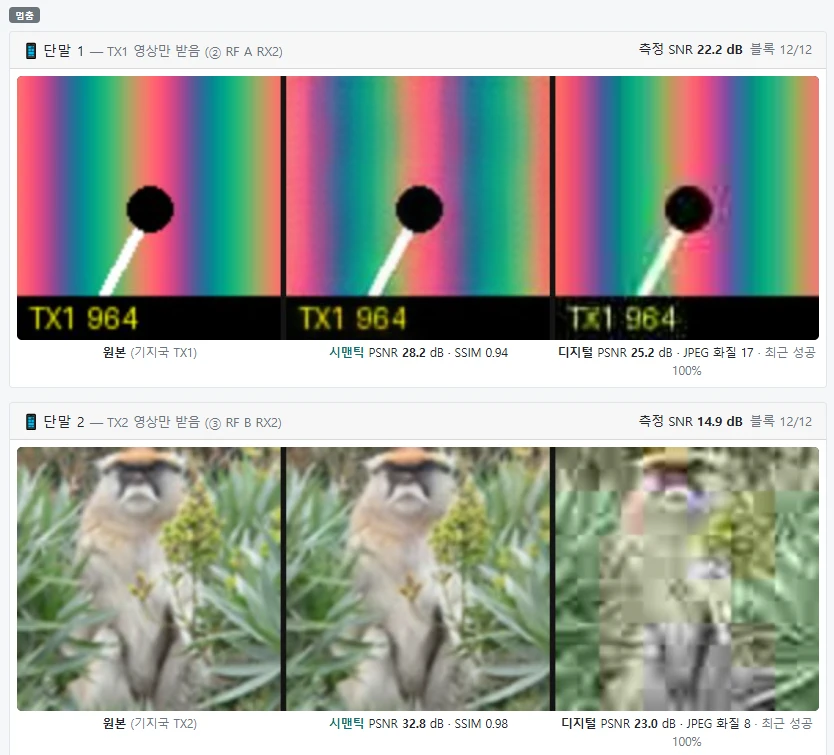
フィジカル AI セマンティック通信の概念図、USRP B210 デモ — カメラ4台ハブの重畳、端末2台の映像(元画像 · セマンティック · デジタル) (1/3)
フィジカル AI セマンティック通信の概念図、USRP B210 デモ — カメラ4台ハブの重畳、端末2台の映像(元画像 · セマンティック · デジタル) (2/3)
フィジカル AI セマンティック通信の概念図、USRP B210 デモ — カメラ4台ハブの重畳、端末2台の映像(元画像 · セマンティック · デジタル) (3/3)
R&D SERVICE · SEMANTIC2026.08 ~進行中

セマンティック通信の委託研究

中央大学(韓国) 産学協力団

中央大学(韓国)のインテリジェントネットワーク研究室とともに、AIベースのマルチユーザー・セマンティック通信技術を設計・検証しています。

主な内容
  • 拡張共有埋め込みに基づくマルチユーザー・セマンティック多重化
  • 意味関連度に基づく埋め込み分割多元接続(EDMA)
  • テキスト · 画像の埋め込みに基づく性能検証、特許2件を共同出願
AI-NativeSemantic Comm.Transformer
2025
MANUFACTURING · BATTERY PARTS2025.04

AIビジョン検査機 · AIビジョン寸法検査機

Yesun Tech株式会社

二次電池部品ラインに欠陥検査機(AI Detector)と非接触寸法測定機(AI Ruler)を開発・納入し、HawkAIプラットフォームで運用しています。

主な内容
  • AI Detector — 穴の欠落・色の違いを判定、精度 ≥ 99% · Takt ≤ 400ms
  • AI Ruler — 直線長さ・曲線半径 ±0.15mm、50/200MPのデュアルモード
  • Jetsonエッジ型 · スマートフォン軽量型の2種類の構成、合否に応じた搬送経路の案内
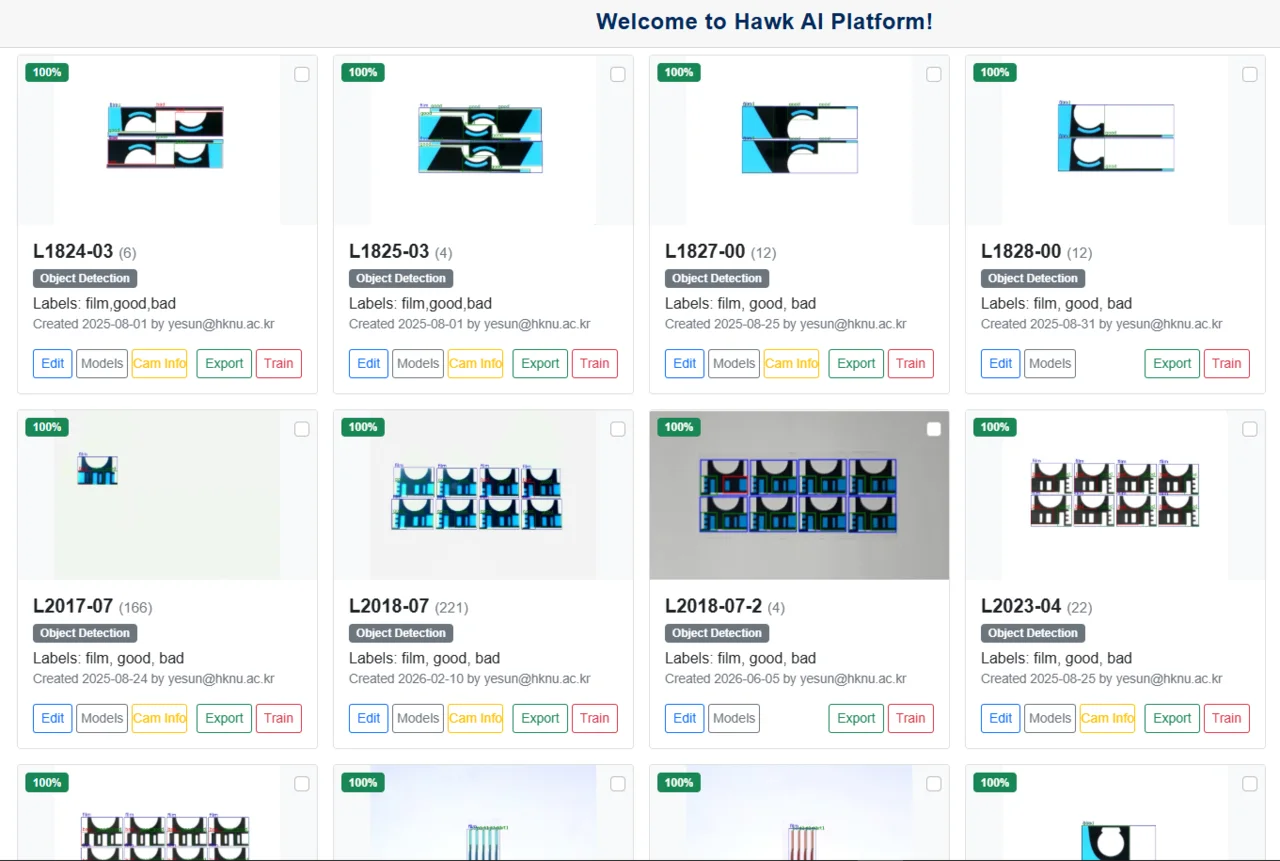
  • HawkAI — ラベリング · 拡張 · 学習 · OTA配信 · 統計
YOLOFaster R-CNNJetson Orin NanoGalaxy S25 Ultra
MANUFACTURING · BATTERY PARTS

AIビジョン検査機 · AIビジョン寸法検査機

01 / DETECTOR AI Detector — リアルタイムAIビジョン欠陥検査

Type I — Jetson Orin Nano + タッチモニターのエッジデバイス
TYPE I · EDGE DEVICE Jetson Orin Nano + タッチモニター 40 TOPSのエッジデバイスでライン上で即時推論。5MP Webカメラ + 15.8" タッチUI。
Type II — スマートフォン + スタンドによる検査構成
TYPE II · MOBILE スマートフォンによる軽量化(アプリ + スタンド) スタンドさえあれば、どのラインにもすぐに設置可能。モデルはサーバーから自動ダウンロード。
検査結果「良品」— 緑枠、右方向への移動を案内
PASS 良品 — 緑枠 → 右へ移動 合否を自動判定し、移動経路を作業者にすぐに案内。
検査結果「不良」— 赤枠、左方向への移動を案内
FAIL 不良 — 赤枠 → 左へ移動 誤搬送時は即座にアラーム。精度 ≥ 99%、Takt time ≤ 400ms。
精度 ≥ 99%
Takt Time ≤ 400ms
判定基準 穴・色
合否処理 移動経路の分岐
TYPE I · EDGE DEVICE

Edge Device + Webcam

NVIDIA Jetson Orin Nano(40 TOPS)+ 5MP Webカメラ + 15.8" タッチモニター構成。Ubuntu 22.04 LTS + JetPack 6.0。外形 W370 × D310 × H480 mm。

  • 6-core ARM CPU + 1024-core Ampere GPU
  • 8GB / 4GB LPDDR5, MicroSD 256GB
  • QHD 5MP 自動露出/ホワイトバランス
TYPE II · MOBILE

Smartphone + スタンド

スマートフォンアプリで同じ検査フローを軽量化。スタンドさえあれば、どのラインにもすぐに設置できます。

  • Type Iと同等の検査フロー
  • サーバーからのモデルダウンロード/自動更新
  • 搬送ライン横に仮設の検査台を構成

検査結果のUX

PASS 良品 緑枠 → 右へ移動
FAIL 不良 赤枠 → 左へ移動
ALARM 誤搬送 向きが誤っている場合は即座にアラーム

02 / RULER AI Ruler — 非接触・高精度寸法測定

Jig + Backlight + Vacuum Chuck + モニター
JIG Backlight + Vacuum Chuck 作業面 470×250 mm²、LED 15~25W 照度可変、真空吸着による平坦固定。
モニター + スマートフォンの位置合わせ画面
PREVIEW モニター + スマートフォンの位置合わせ 外観(Blob)の自動位置合わせ + ±1.5°以内の微調整で測定準備が完了。
寸法測定結果 — 50MP / 200MPで再測定
RESULT 寸法測定結果(PASS / FAIL) 50MPモードは速度、200MPモードは精度。一つの画面ですぐに再測定。
測定誤差 ± 0.15mm
FOV 420×200mm²
検査サイクル ≤ 4s
解像度 50/200MP
JIG

Backlight + Vacuum Chuck

作業面 470 × 250 mm²、LED 15~25W 照度可変、平坦固定用の真空面。外形 W555 × D355 × H355 mm。

  • 測定対象の外観(Blob)を自動位置合わせ
  • ±1.5°以内の精密位置合わせ
  • Galaxy S25 Ultra 50MP / 200MP リアカメラ
FLOW

測定 → 判定 → 保存

モデル選択 → プレビューで位置合わせ → 外観検査 → 外部カメラで自動撮影 → 寸法測定 → 結果の保存/アップロード。60秒間操作がない場合は自動停止。

  • 50MPモード:速度/安定性優先
  • 200MPモード:高解像度精密測定
  • EXIF + JSON履歴を自動保存
2024
ROBOT · IMMERSIVE CONTROL2024.08

セマンティック通信に基づく没入型ロボット管制

ELUON株式会社

複数のカメラとエッジ機器が協調して人の3D姿勢をリアルタイムに推定し、Web上で3D再生してロボット管制に活用します。

主な内容
  • Unityの仮想実験環境で多視点カメラ映像を生成
  • エンドデバイスで2D姿勢推定 → エッジサーバーで三角測量による3D復元
  • WebGLクライアントでリアルタイム3D再生、遅延 · 誤差(MPJPE)を表示
UnityYOLOv8-PoseWebGL.NET
2023
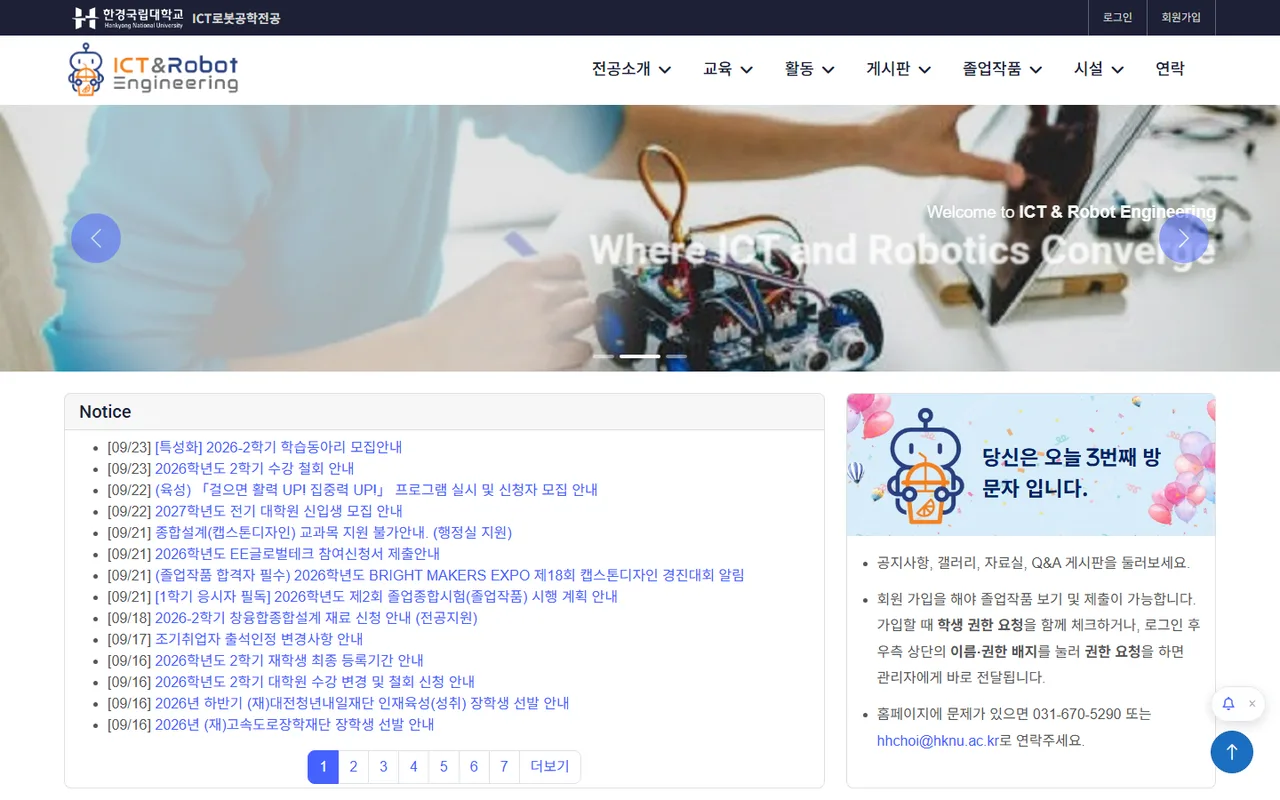
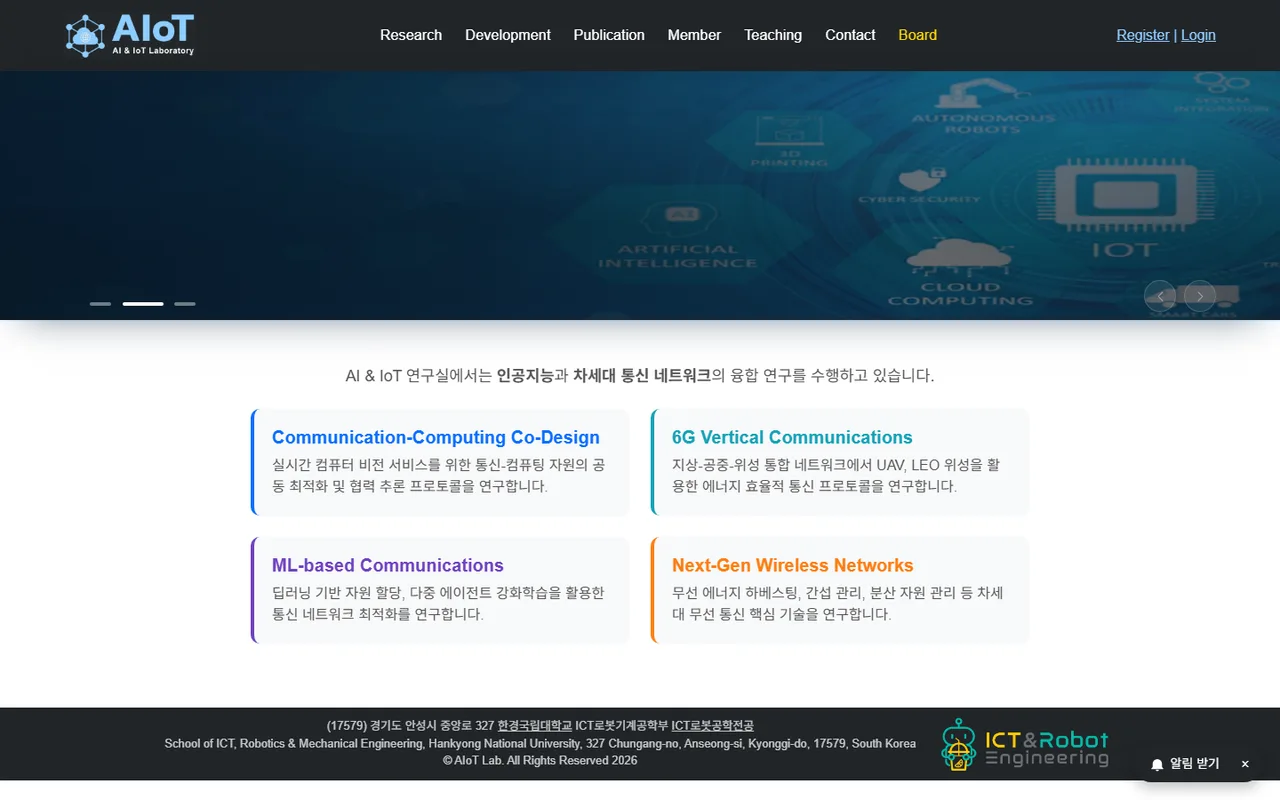
ICTロボット工学専攻ホームページとAIoT Labホームページ (1/2)
ICTロボット工学専攻ホームページとAIoT Labホームページ (2/2)
WEB PLATFORM2023 ~運用中

学科 · 研究室Webシステム

韓京国立大学

ICTロボット工学専攻のホームページとキャップストーンデザイン管理システム、AIoT Labのホームページと論文管理システムを開発・運用しています。

主な内容
  • キャップストーンデザイン課題 · 卒業制作の管理、会員権限の申請
  • 論文 · 特許 · 研究 · 開発履歴の管理、写真 · 掲示板
  • 管理画面から依頼するとAIエージェントが修正する自動修正 · デプロイ(2026)
  • 学則 · 学校案内 · 卒業制作について根拠とともに回答するAIチャットボット(2026)
  • 研究室のカメラ · 温度 · 湿度 · 照度のモニタリング
BlazorMariaDBDockerNginx
2022
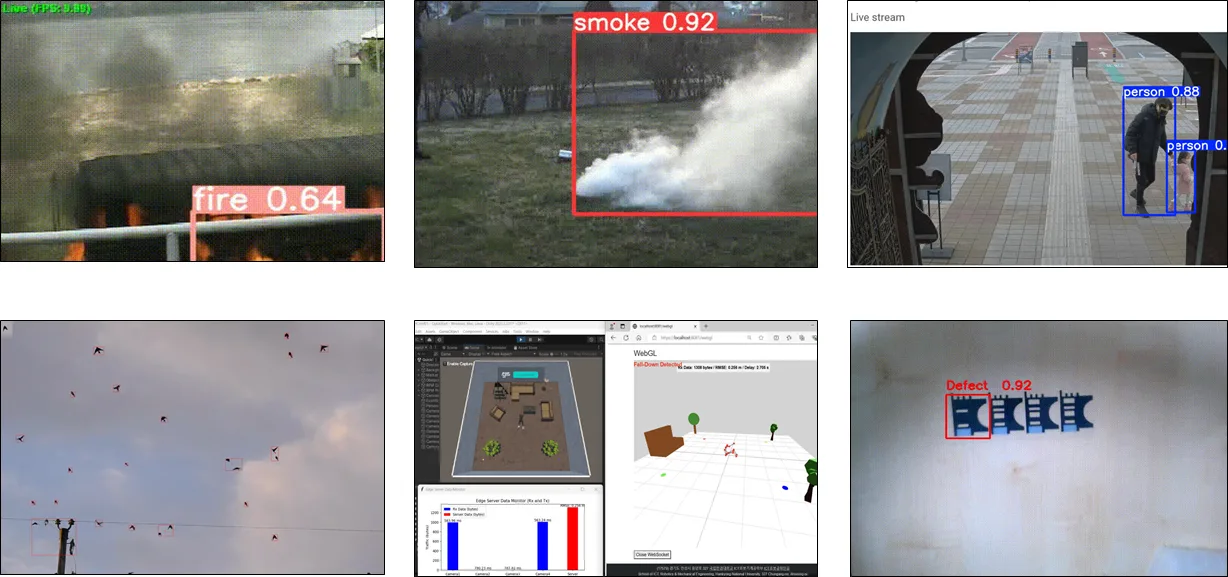
AI CCTV安全モニタリング — 複数デバイスによるエッジ推論画面
SAFETY · AI CCTV2022.03

AI CCTVプラットフォームの共同開発

VTouch株式会社

CCTVとコンピューティングボックスにAIモデルを配備し、火災・煙・転倒・人数などの安全上の問題を現場で即座に検知します。

主な内容
  • 火災 · 煙の検出 — SL社 工場
  • 転倒検出 — 大田 老人病院
  • 顔 · 人数の検出 — 大田 O-World
  • 群衆の物体検出 — 平沢 海軍本部
Real-timeEdge AIYOLOアラームの自動化
2021
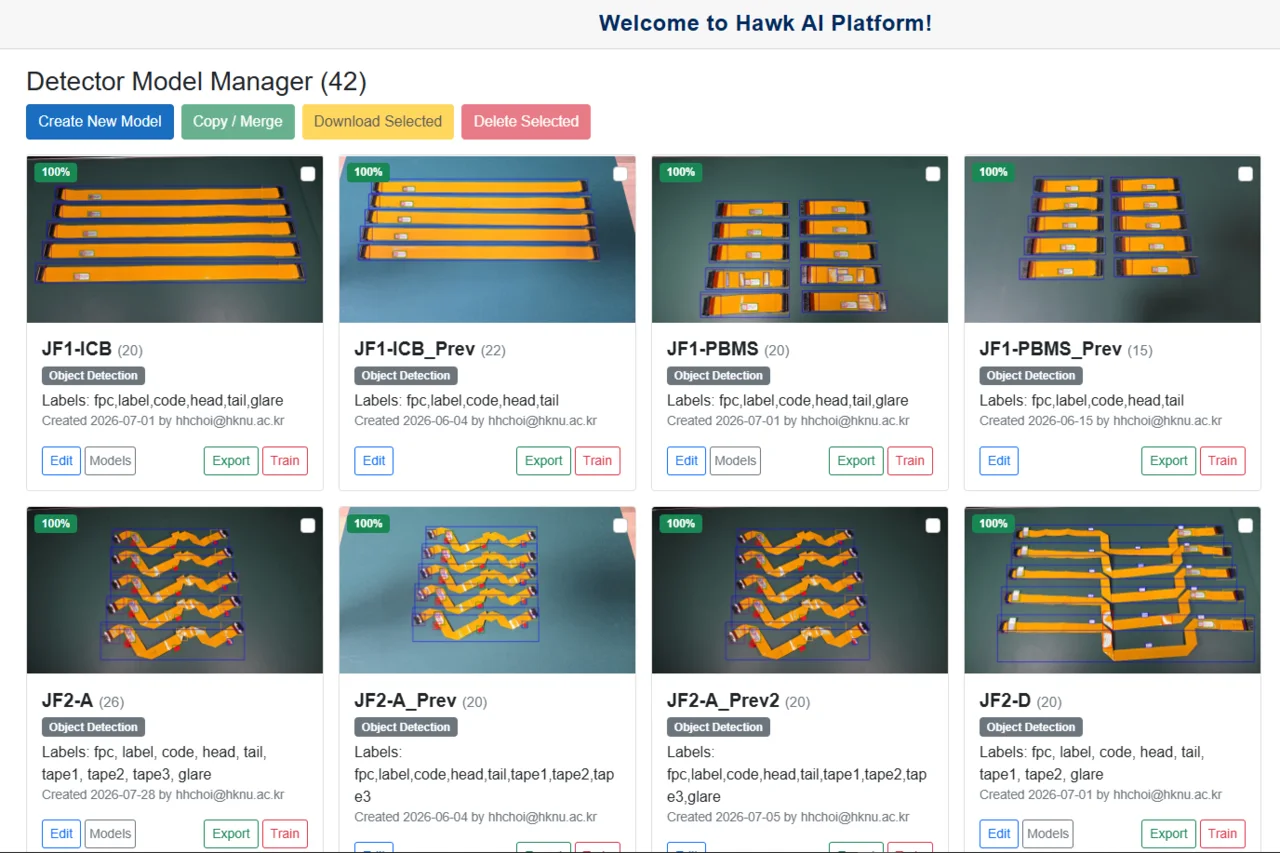
学習データ管理 — モデル別のデータセットとラベル一覧 (1/2)
学習データ管理 — モデル別のデータセットとラベル一覧 (2/2)
DATA · TRAINING SET2021.05

AIディープラーニング学習データの構築

SmartLabs株式会社

ビジョンAIモデルの学習に用いる映像データを収集・精製し、ラベリングして学習データセットとして構築しました。

LabelingDatasetData Cleansing

同様の課題をご準備中ですか?
現場の条件をお知らせいただければ、方法をご提案します。

プロジェクトのご相談
AI
予期しないエラーが発生しました。 再読み込み 🗙
サーバーとの接続が切れました。再接続しています…